Sicherheitskonfiguration für KUKA Roboter
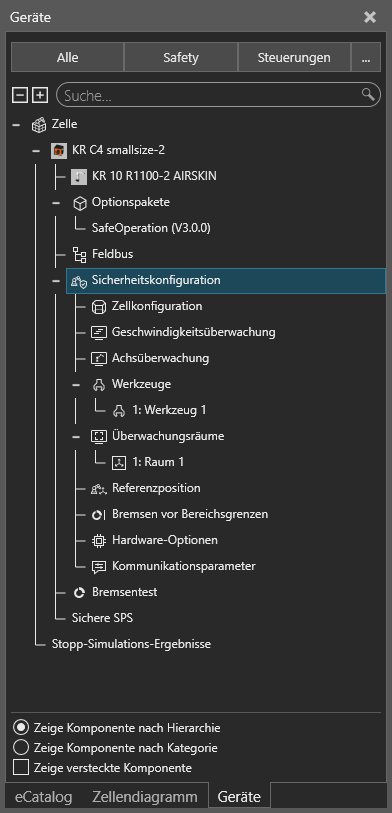
Unter KUKA können für den gewählten Roboter Sicherheitskonfigurationen mithilfe von Work Visual angelegt werden.
Dabei wird automatisch eine Arbeitszelle angelegt. Zu dieser Zelle können Tools und sogenannte achsspezifische und kartesische Räume angelegt werden.
Diese Räume unterscheiden sich in Arbeitsräume, in dem sich das Tool befinden darf, und geschütze Bereiche in denen das Tool nicht eindringen darf.
Wie genau diese Funktion aktiviert werden kann, wird in diesem Video der Visual Components Academy erklärt.
Funktionsumfang
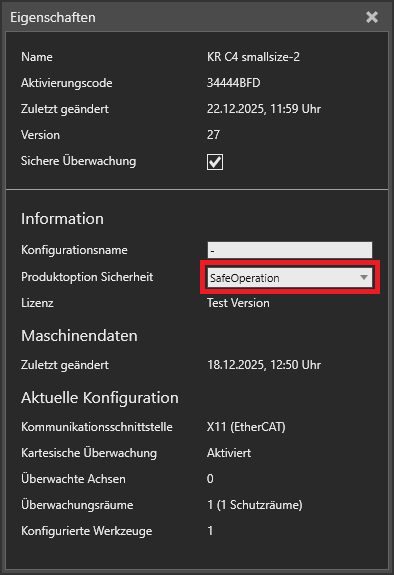
Wenn bei der Einrichtung die Option “Safety Operation” ausgewählt wurde, kann das Plugin die angelegten Sicherheitskonfigurationen verarbeiten.
Info
Aktuell werden bei der Sicherheitskonfiguration nur die kartesischen Definitionen in Betracht gezogen.
Die angelegte Achsräume und Einstellungen für Beschleunigungs- und Bremsrampen werden momentan im Backend nicht betrachtet und müssen in der Simulationsumgebung manuell überprüft werden.
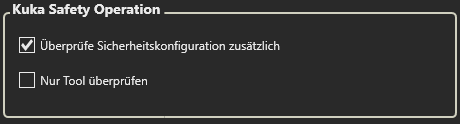
Die Verarbeitung der Sicherheitskonfiguration kann in den Einstellungen aktiviert oder deaktiviert werden.
Außerdem kann ausgewählt werden, ob nur das in den Sicherheitskonfigurationen festgelegte Tool betrachtet werden soll oder der komplette Roboter und das Tool.