FAQ
FAQ – Häufige Fragen und Problemlösungen
Bei Problemen, prüfen Sie zuerst
- Welche Lizenz-Version ist aktuell aktiv?
- Ist das byte robotics OCP-Plugin aktiviert und funktionsfähig?
- Wie hoch ist die aktuell verfügbare Rechenleistung?
Wo finde ich den Hardware Key in KUKA.Sim?
Bitte starten Sie die KUKA.Sim und navigieren Sie zu Datei → Optionen → Add-On → byte Robotics - Optimized Collisionfree Pathplanning. Falls erforderlich, deaktivieren Sie das OCP-Plugin und aktivieren es anschließend erneut. Dadurch wird der Hardware Key erkannt und korrekt eingebunden.
Wo finde ich die Log-Dateien?
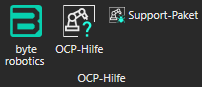
Sollten Probleme auftreten, kann über Support-Paket genauere Informationen für das Entwicklerteam erstellt werden.
Bitte senden Sie uns die erzeugte ZIP-Datei zu.
Fehlermeldung: „No valid Start-States“
Im Log könnte folgender Eintrag erscheinen:
[2025-01-27 08:37:03.123] [info] Start connecting joints..
[2025-01-27 08:37:03.125] [info] Start Config: 5.49127deg, -34.6759deg, 90deg, 0deg, 0deg, 0deg
[2025-01-27 08:37:03.125] [info] Goal Config: 73.9641deg, -48.507deg, 143.281deg, 0deg, 0deg, 172.781deg
[2025-01-27 08:37:03.725] [info] Start "0.0958408 -0.605209 1.5708 0 0 0 " is invalid, sorted out.
[2025-01-27 08:37:03.725] [info] ==Last collision was between "PO426_VA_1X1_L0L_1BK" and "Kamerakopf_R01"==
[2025-01-27 08:37:03.725] [err] No valid Start-States in the Problem Definition!
[2025-01-27 08:37:03.725] [warn] goal or start invalid
Diese Meldung weist darauf hin, dass eine der definierten Positionen (Start- oder Zielstellung) bereits eine Kollision verursacht – in diesem Fall zwischen den Objekten „PO426_VA_1X1_L0L_1BK“ und „Kamerakopf_R01“. Diese Warnung erscheint zudem im Ausgabefenster von KUKA.Sim.
Empfohlene Schritte zur Fehlerbehebung:
- Aktivieren Sie die Kollisionsprüfung in KUKA.Sim. Bitte beachten Sie, dass eine erhöhte Prüftiefe die Simulation verlangsamt. Deaktivieren Sie diese Prüfung daher nach der Überprüfung wieder.
- Im Reiter OCP TOOLS schalten Sie die Option Kollisionserkennung aktivieren ein. Dadurch werden Kollisionen im Simulationsfenster sichtbar.
- Achten Sie auf den Mindestabstand (in mm), der idealerweise größer als 0 sein sollte. Ein zu großer Mindestabstand kann die Berechnung unnötig verlangsamen.
- Unter Kollisionserkennung bearbeiten müssen mindestens zwei Collision Detectors vorhanden sein:
Robot Name - Process + SupportRobot Name - Support Additional
Sollten diese fehlen, klicken Sie auf Listen aktualisieren, um die Detectors zu aktualisieren. Beachten Sie, dass dies vorhandene Listen überschreibt.
- Passen Sie die A- und B-Listen über Kollisionserkennung bearbeiten folgendermaßen an:
- A-Liste: Alle Bauteile, die zum Roboter gehören
- B-Liste: Alle Bauteile, mit denen eine Kollision möglich ist
Entfernen Sie problematische Teile gegebenenfalls aus diesen Listen. Hinweis: Die Roboterbasis wird standardmäßig von der Kollisionsprüfung ausgenommen.
- Stellen Sie die Abbruchbedingungen auf
TerminationByFactorOptimizeund setzen Sie den Faktor beispielsweise auf 2. Ein höherer Faktor führt in der Regel zu besseren Pfaden, verlängert jedoch die Rechenzeit.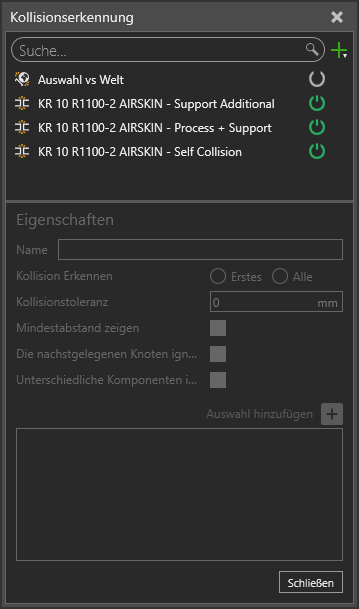
Kollisionserkennung – Beispielansicht
„Safety Cartesian Space“ - Safety-Kugeln
- Erscheint im Log der Eintrag „Safety Cartesian Space“?
Dies deutet darauf hin, dass KUKA SafeOperation verwendet wird, um Sicherheitszonen wie Zellen-, Arbeits- und Schutzräume in komplexen Umgebungen abzubilden. Solche Einschränkungen müssen bei der Pfadplanung berücksichtigt werden. - Aktuell empfehlen wir, die Safety-Kugeln auszublenden, da diese sonst Kollisionen zwischen den Kugeln und dem Roboter verursachen können. An dieser Stelle werden in zukünftigen Updates Verbesserungen eingeführt.
Alternative Vorgehensweise:
Viele Nutzer konfigurieren stattdessen virtuelle Wände um den Roboter herum, während die eigentliche Sicherheitskonfiguration ausschließlich auf dem Roboter selbst erfolgt.
Fehlermeldung: „Could not connect backend – stream removed“
- Falls das byte robotics Logo nicht in der Taskleiste oder dem System-Tray angezeigt wird, überprüfen Sie bitte unter den Optionen, ob die Einstellungen für das Plug-in korrekt geladen und übernommen wurden.
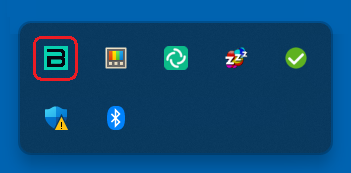
Tray-Icon des Backends
Polygone zu groß – CAD-Datei zu umfangreich
Fehlermeldung:
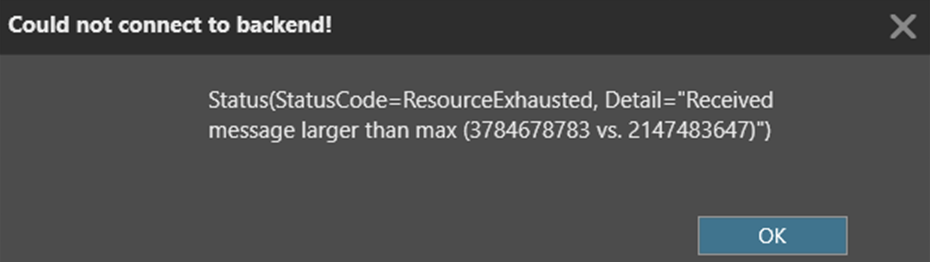
- Prüfen Sie die Detailtiefe Ihres 3D-Modells. Überschreitet die Dateigröße 3 GB, empfiehlt es sich, das Modell teilweise zu tessellieren oder unnötige Wände und Bauteile zu entfernen.
- Öffnen Sie hierfür den Reiter Modellierung, wählen Sie die entsprechende Komponente aus und justieren Sie den Tessellierungsgrad.
Ziehen Sie den Regler komplett nach links, um die Auflösung zu verringern. Später können Sie den Detailgrad bei Bedarf wieder erhöhen.
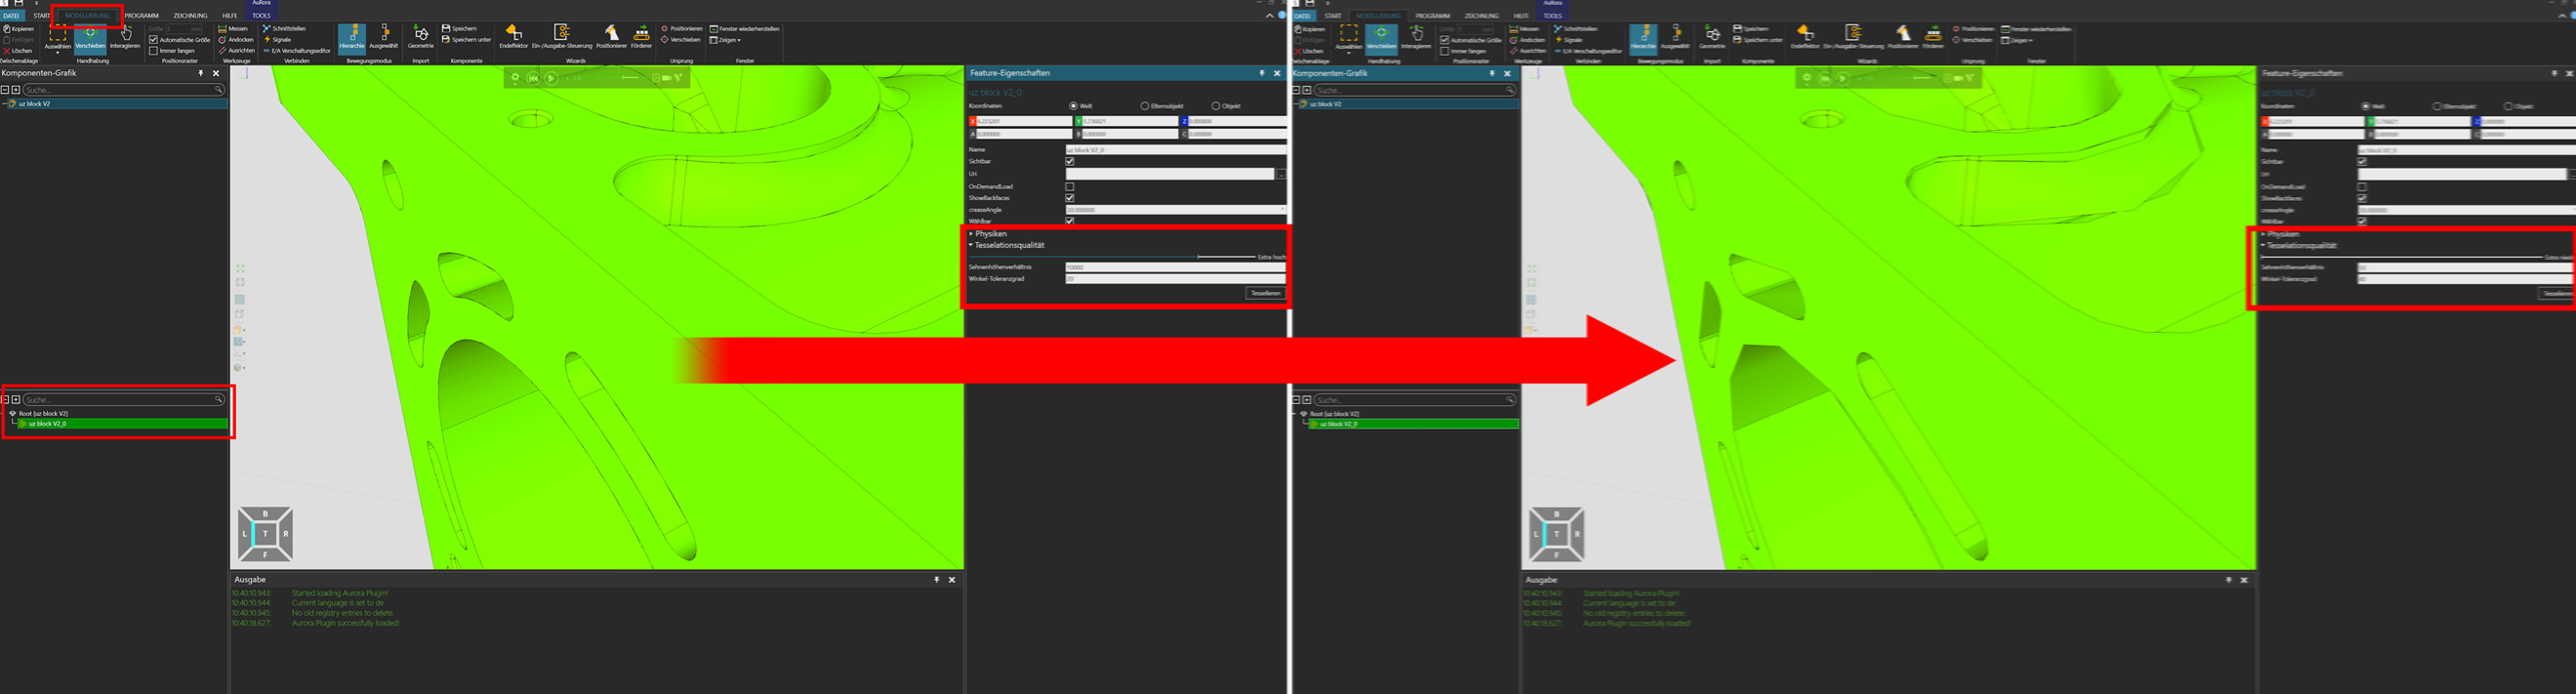
Tessellieren – Regler und Button
Wichtige Hinweise:
- Der Tessellierungsregler wird erst aktiv, wenn Sie zuvor den Button Tessellieren betätigt haben.
- Durch ein geringeres Detailniveau wirken Bauteile manchmal weniger filigran. Besonders detaillierte Komponenten sind häufig Warenträger oder Roboterwerkzeuge.
Collision Free Path Planning: Fehlermeldung
Bitte überprüfen Sie vor der Planung sorgfältig, ob die Startposition frei von Selbstkollisionen ist. Fehlerhafte oder kollidierende Startzustände führen zu Planungsabbrüchen.
Fehlermeldung: „Der Server ist nicht erreichbar“
Diese Meldung weist auf ein Problem bei der Backend-Verbindung hin. Bitte prüfen Sie die Backend-Einstellungen unter Datei → Optionen → OCP-Optionen → Verbindungseinstellungen.
Hier sollte der Status einen grünen Haken zeigen. Ist dem nicht so, dann prüfen Sie mittels “Check”, ob das Backend erreichbar ist, oder starten Sie es mit “Start”.
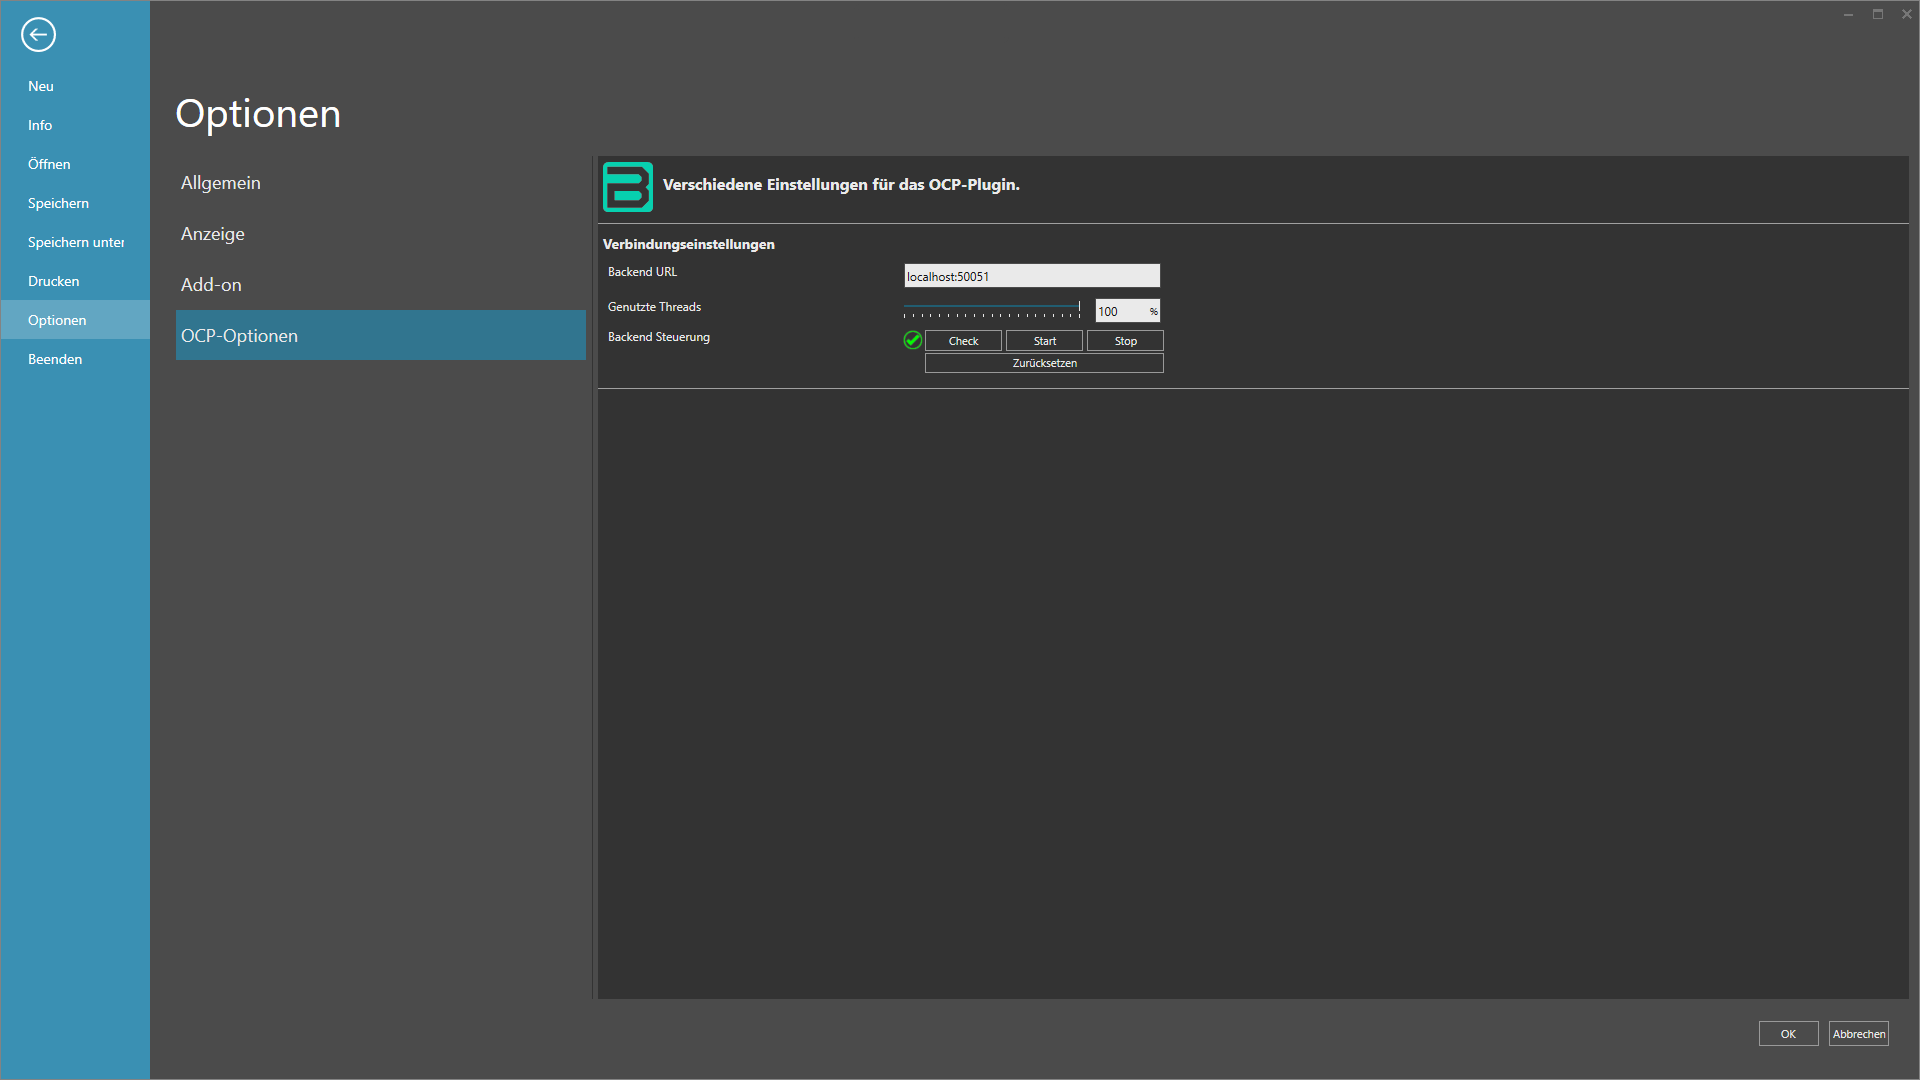
Backend-Optionen
Falls Sie weitere Unterstützung benötigen, zögern Sie bitte nicht, unseren Support zu kontaktieren. Übermitteln Sie dabei möglichst die aktuellen Log-Dateien sowie eine kurze Beschreibung des aufgetretenen Problems. Wir helfen Ihnen gerne weiter!
Vielen Dank, dass Sie KUKA.Sim und das byte robotics OCP-Plugin nutzen. Wir wünschen Ihnen viel Erfolg bei Ihrer Arbeit!
Sollten Sie weitere Fragen haben, stehen wir Ihnen jederzeit gern zur Verfügung. Unseren Kontakt finden Sie auf unserer Website.