Initialisierung der Basis bei externen Achsen
Warnung
Bei einigen Modellen aus dem eCatalog von Visual Components Version 4.9 ist ein bekanntes Problem aufgetreten:
Wenn eine Basis mit dem Werkstückpositionierer verbunden wird, werden die Roboterkonfigurationen nicht mehr richtig gesetzt. Die Basis muss sich also in Bezug zum Weltkoordinatensystem befinden.
Dies kann getestet werden, indem die Basis wie beschrieben initialisiert wird. Wählen Sie anschließend die Anweisungen auf der Registerkarte „Programm“ aus und prüfen Sie, ob die Roboterposition mit den Punktkoordinaten übereinstimmt. Ist dies der Fall, ist alles in Ordnung; andernfalls tritt das beschriebene Problem auf.
Damit die Arbeit mit externen Achsen reibungslos funktioniert, müssen die Referenzkoordinatensysteme korrekt eingerichtet sein. Dies lässt sich erreichen, indem die Komponenten in einer Szene in der Simulation in der richtigen Reihenfolge miteinander verknüpft werden.
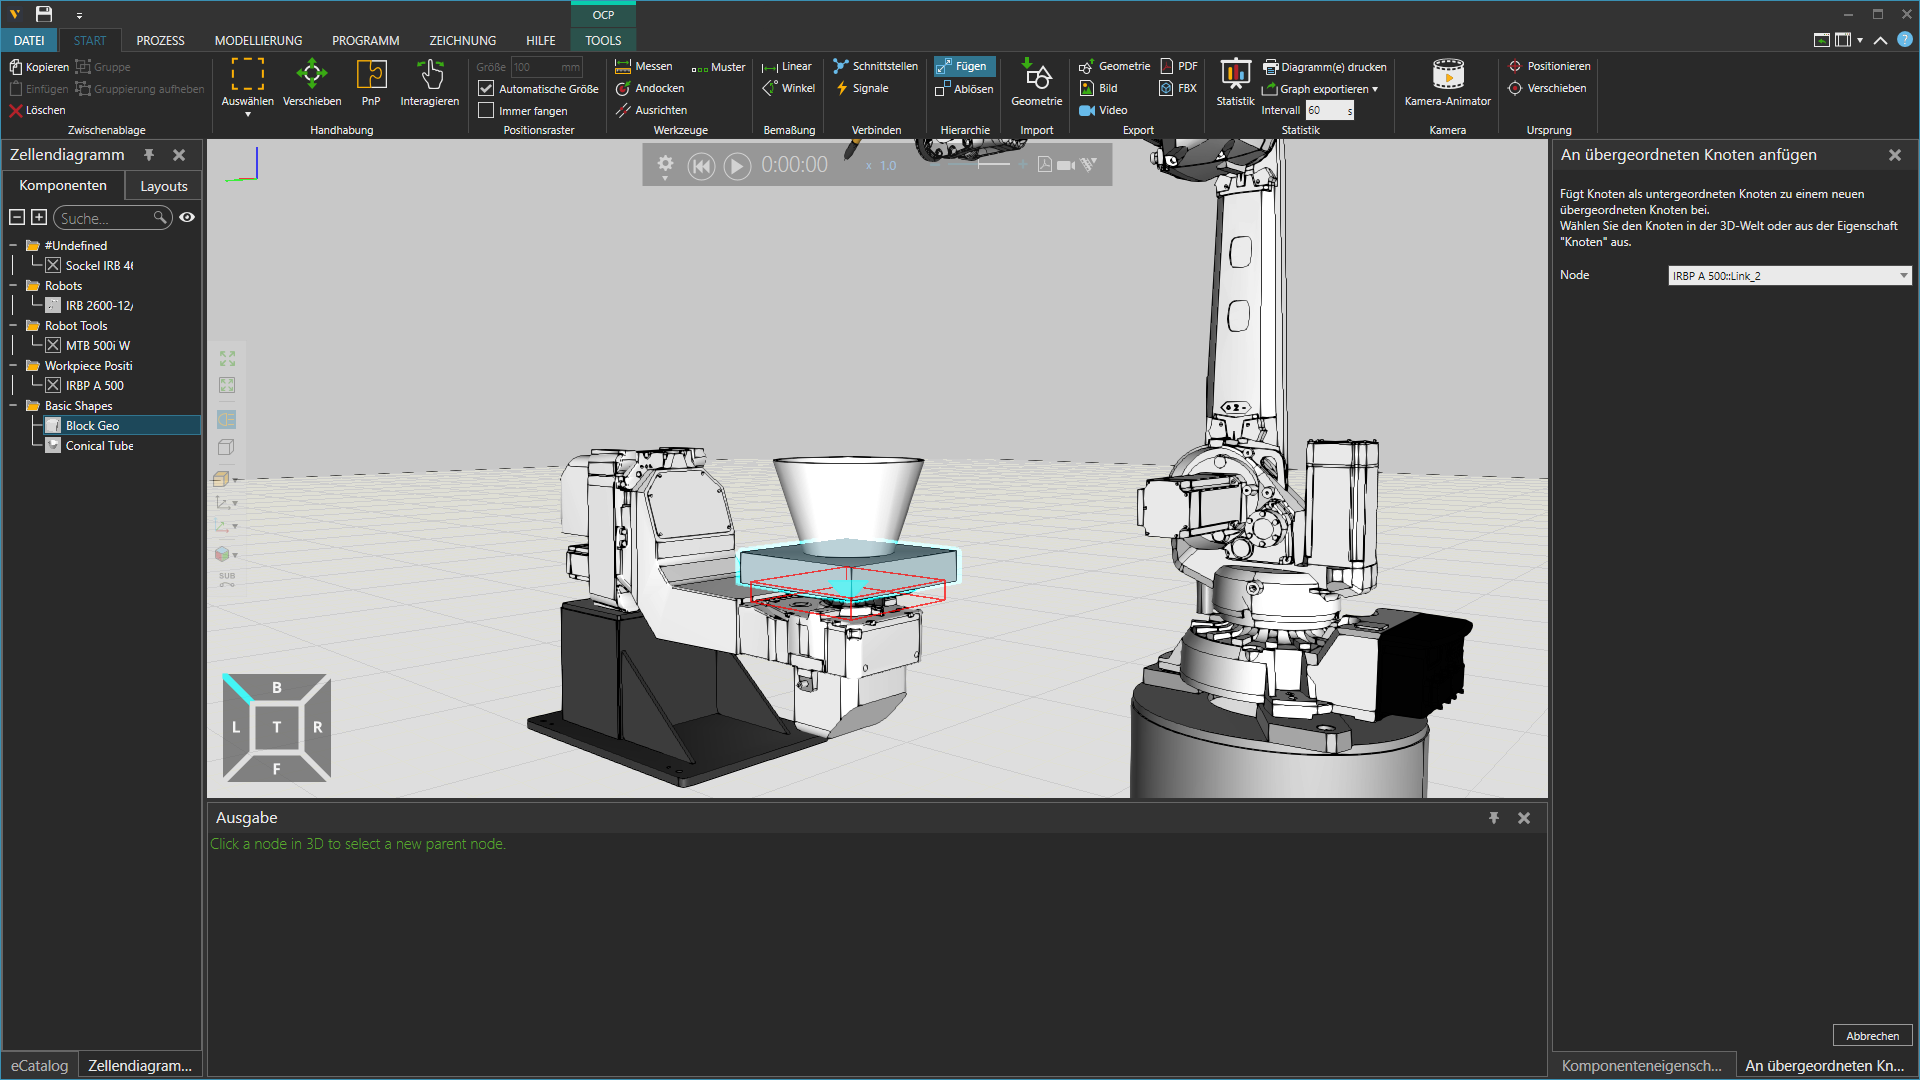
Wie in der Beispielszene zu sehen ist, muss die Platte am letzten Gelenk des Werkstückpositionierers befestigt werden.
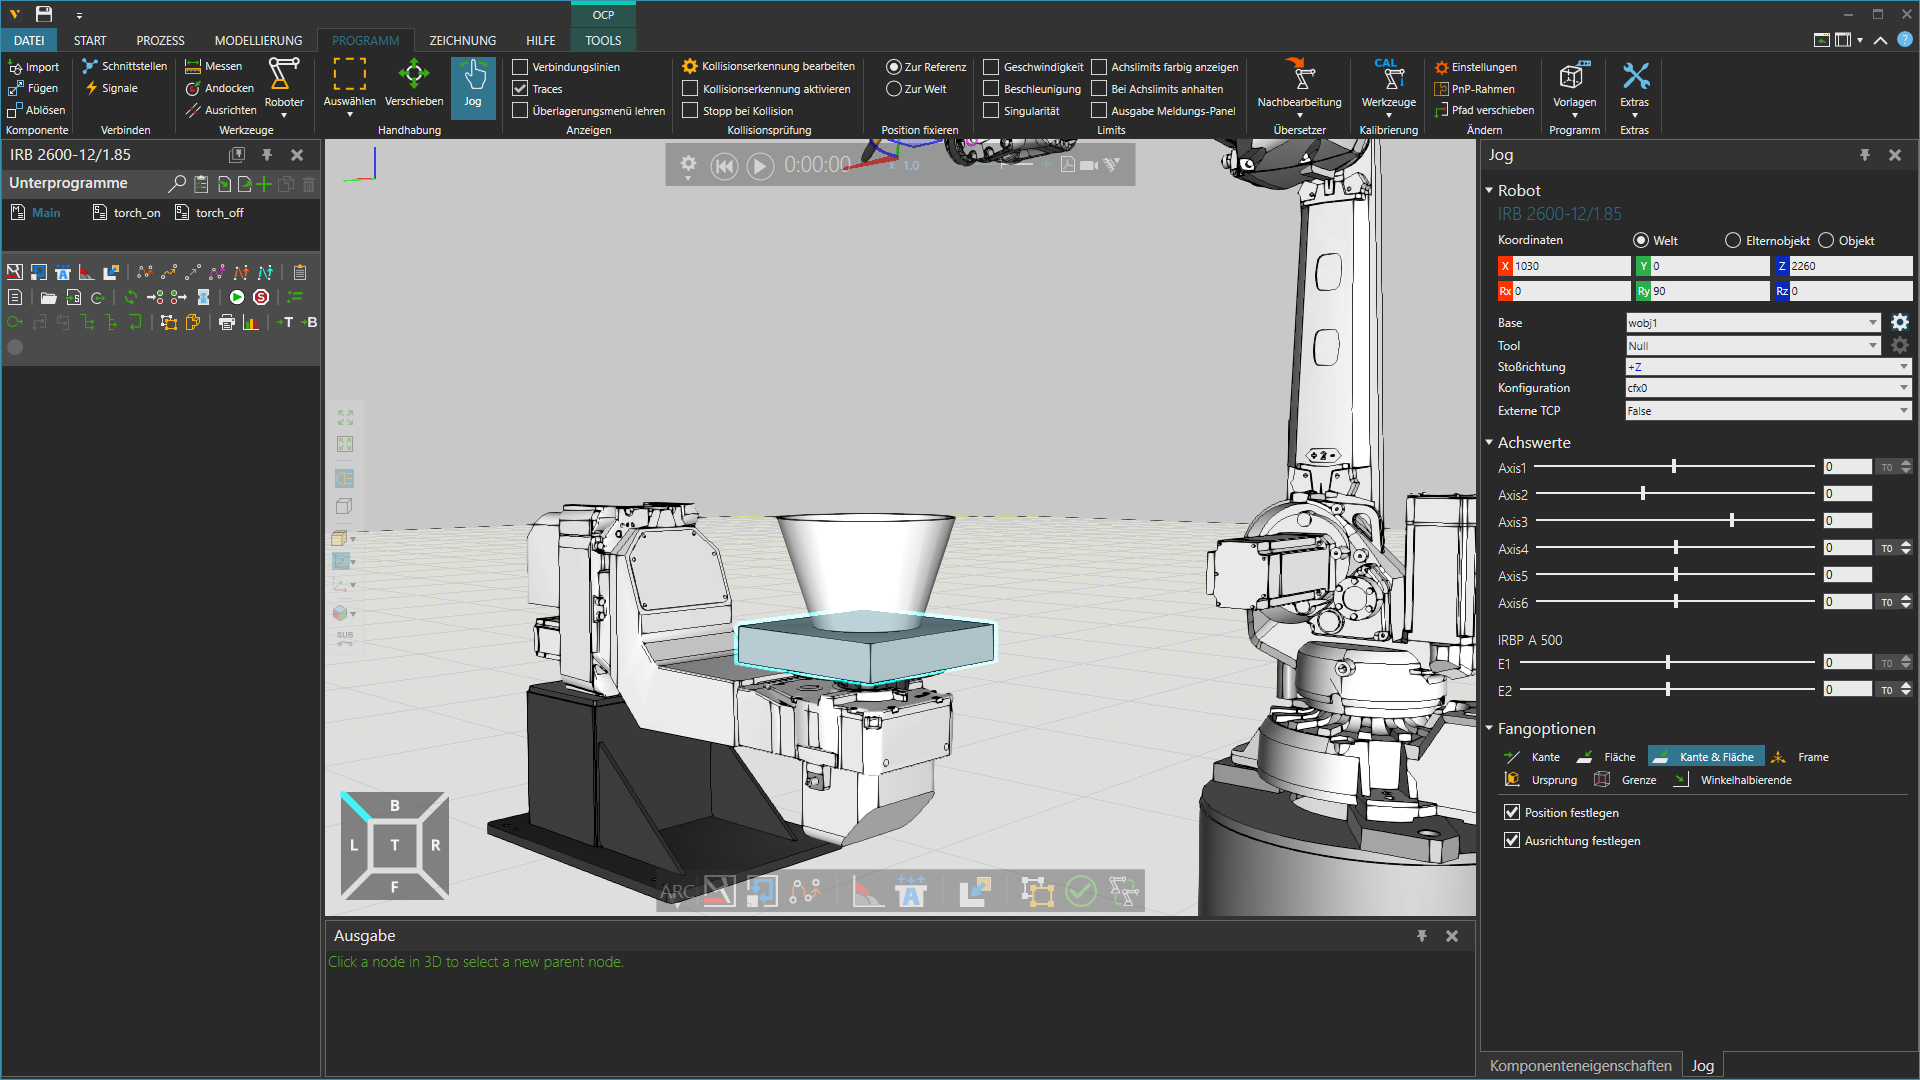
Anschließend können Sie den Basisreferenzrahmen auf der Registerkarte „Programm“ mithilfe der Jog-Ansicht anpassen. Wählen Sie zunächst eine Basis aus und klicken Sie dann auf das Zahnrad rechts.
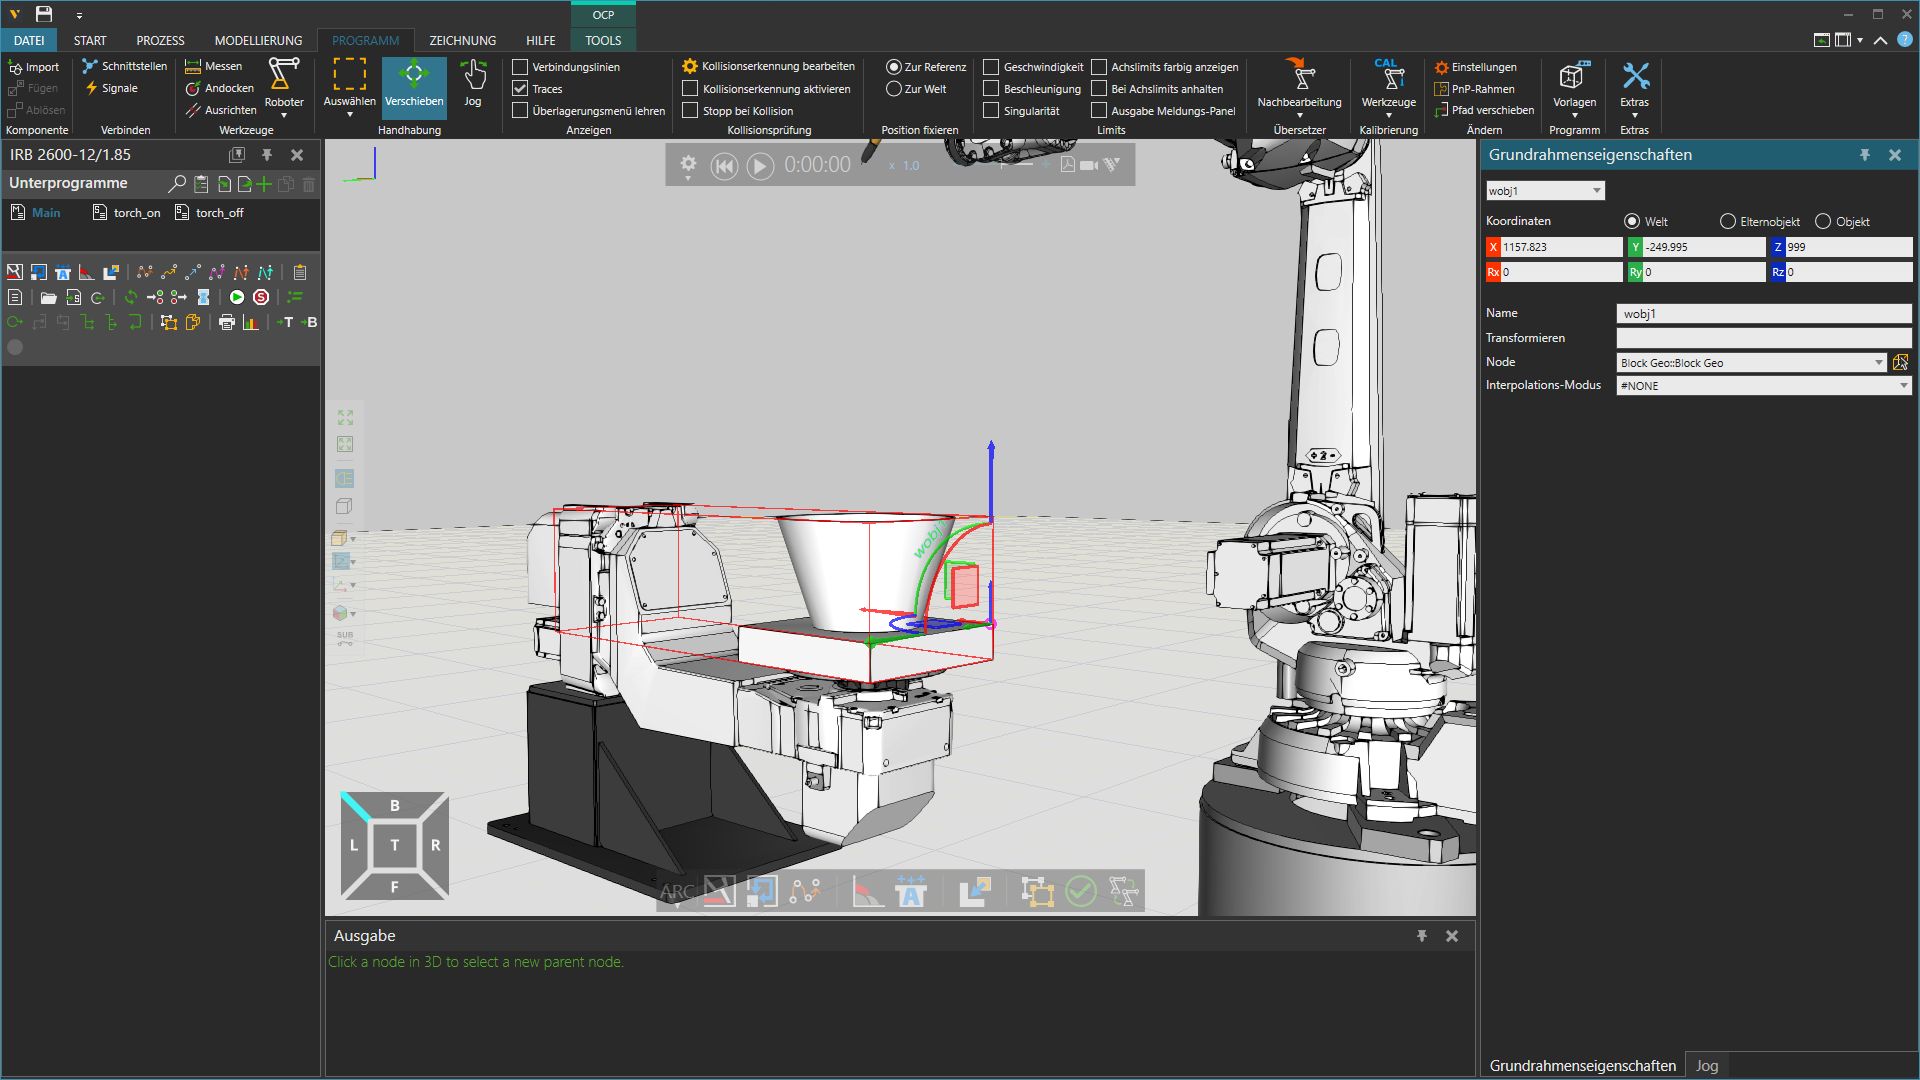
Sie können nun die Basisreferenz verschieben und auf der Platte platzieren. Um die Basis korrekt mit der Bewegungskette zu verknüpfen, wählen Sie unter „Node“ die Plattenkomponente aus.
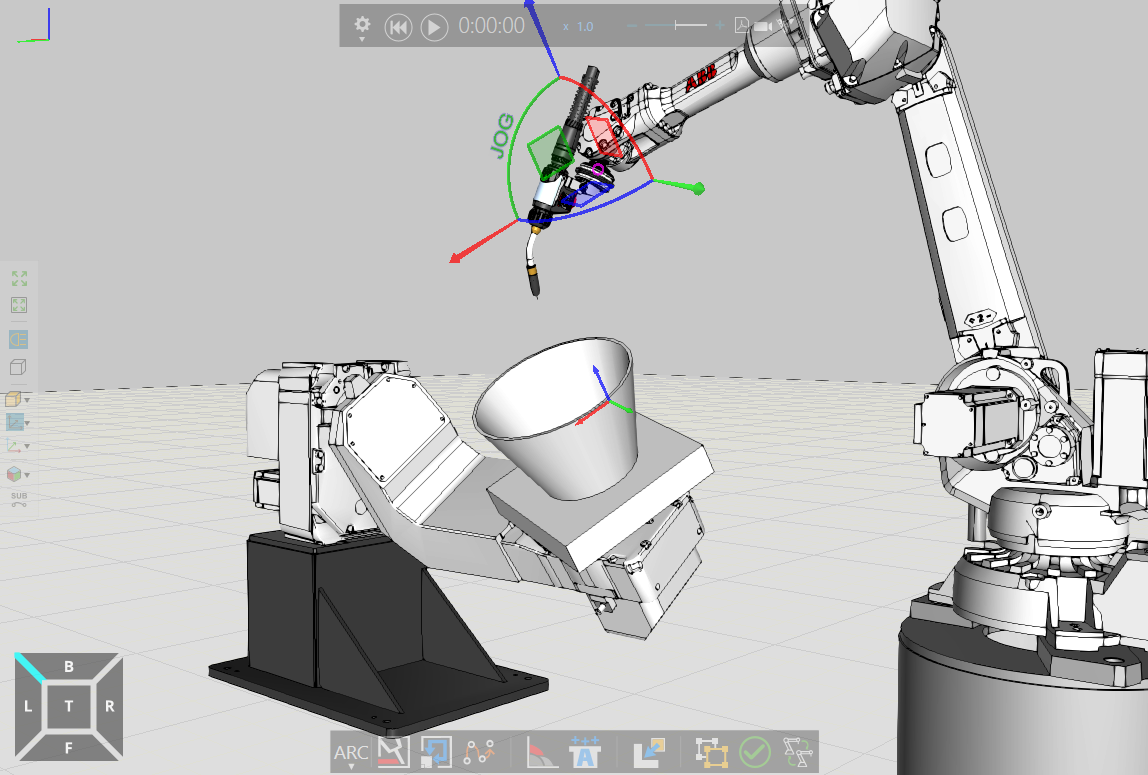
Der Roboter sollte sich nun entsprechend den Bewegungen der externen Achse anpassen, die über die Jog-Ansicht oder direkt in der Szene vorgenommen werden.