Modellüberprüfung
Die Verwendung von Komponenten und Objekten aus dem eCatalog kann dazu führen, dass die Kollisionsüberprüfung im Backend keine Lösungen findet. Das kann daran liegen, dass einige Objekte falsche Geometriedaten enthalten.
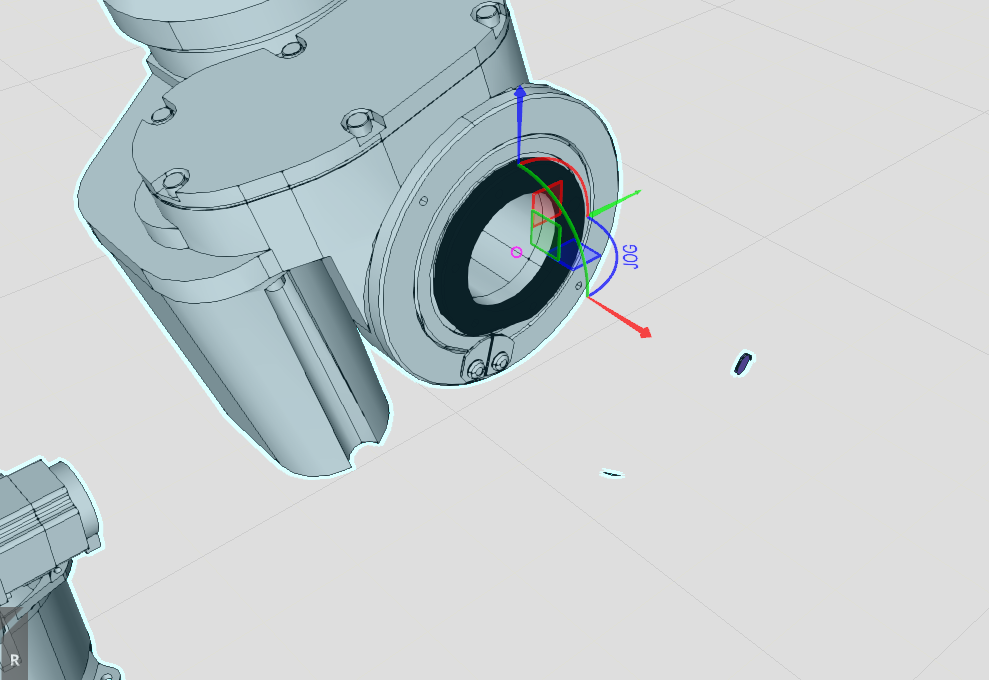
Ein Beispiel hierfür ist das Bild der Kawasaki BA006L. Wenn der Roboter aus seiner HOME-Position bewegt wird, ist zu erkennen, dass gewisse Teile nicht richtig verknüpft sind.
Damit die Kollisionsüberprüfung richtig arbeiten kann, muss der Roboter angepasst werden.
Im Modellierungs-Tab können Sie die einzelnen Geometrien auswählen. Entscheiden Sie dann, ob Sie diese Geometrien entfernen oder ihren Elternknoten so angliedern möchten, dass sie sich mit diesem mitbewegen.
Sollten Ihnen weitere Modelle auffallen, bei denen das der Fall ist, informieren Sie uns bitte, damit auch andere Nutzer auf das Problem aufmerksam werden. Der Visual Components Support sollte ebenfalls benachrichtigt werden, damit der eCatalog richtig gepflegt wird.
Info
Bei folgenden Robotern ist bekannt, dass es Probleme geben kann:
- KUKA:
- KR 6 R900-2
- KR 6 R900-2 C
- KR 6 R900-2 W
- KR 6 R900-2 AIRSKIN
- KR 6 R900-2 AIRSKIN SF10
- Kawasaki:
- BA006L