Kollisionsfreies Teachen von Prozesspunkten
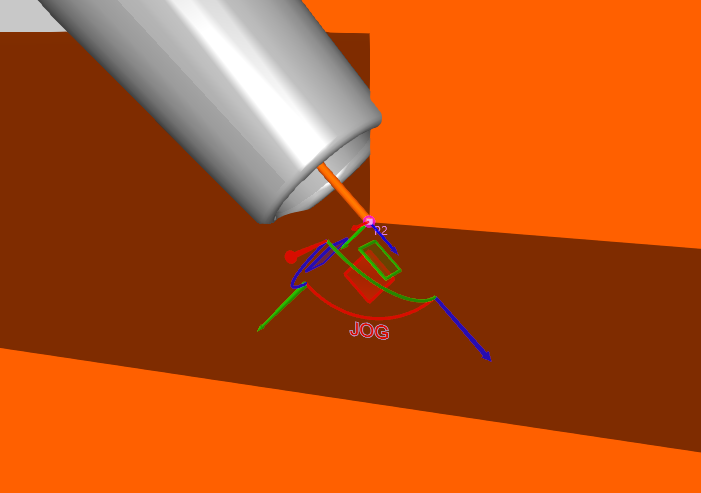
Bevor eine automatische Planung durchgeführt werden kann, müssen alle Prozesspunkte korrekt gekennzeichnet werden. Gerade bei diesen kann es aber dazu kommen, dass das Tool des Roboters den Geomentrien so nahe kommt, dass es zu einer Kollision kommt. Beim Teachen von Punkten ist also darauf zu achten, dass der Roboter nicht mit den Geometrien kollidiert. Ansonsten ist von vornherein keine kollisionsfreie Optimierung möglich.
Dieses Problem kann mit den integrierten Werkzeugen von Visual Components oder KUKA.Sim behoben werden. Diese stellen sicher, dass die Roboterbewegungen, die den Prozess definieren, kollisionsfrei sind und außerhalb des festgelegten Mindestabstands liegen.
Dazu sind folgende Schritte nötig:
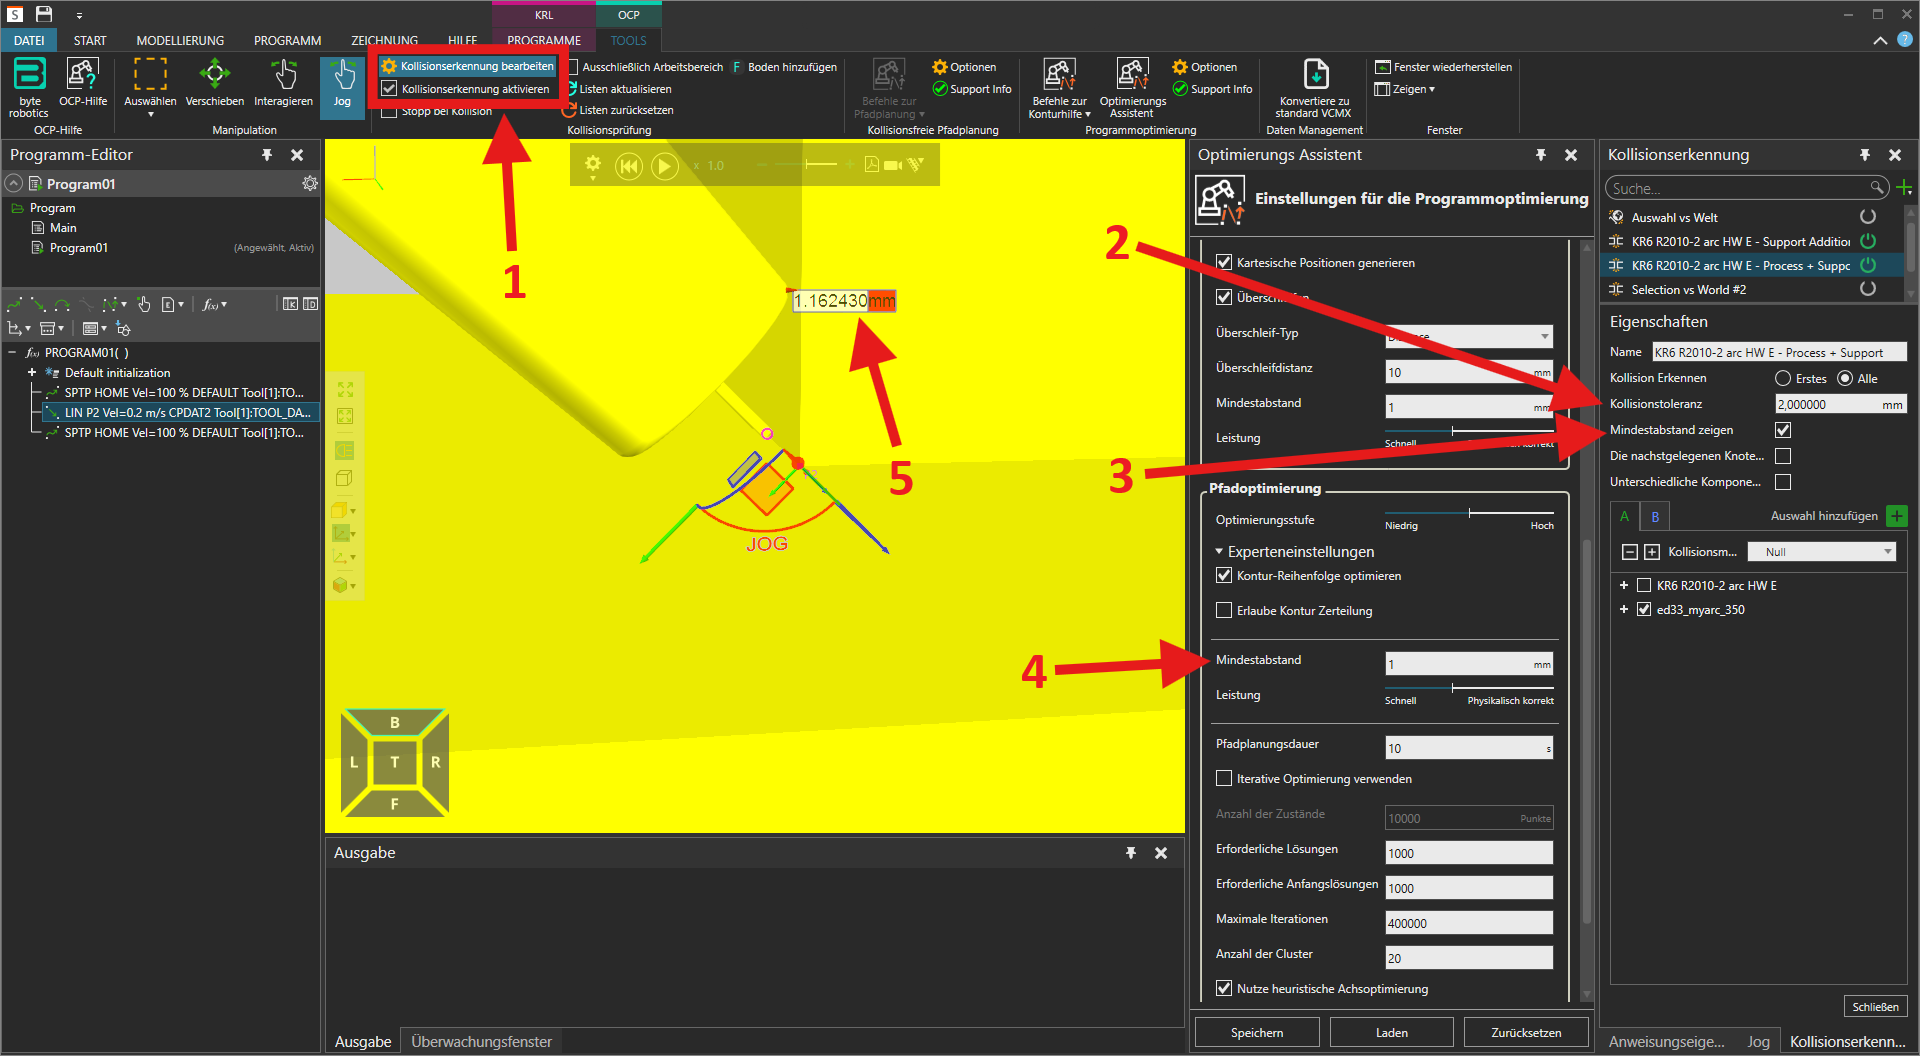
- Es muss die Kollisionsprüfung aktiviert und die Einstellungen des Kollisionsdetektors (1) gesetzt werden.
- Der Wert für die Kollisionstoleranz (2) muss größer eingestellt werden als der Wert für den Mindestabstand (4).
- Anschließend muss die Anzeige des Mindestabstands (3) aktivieren werden. Dies ist erforderlich, damit der Mindestabstand in der Benutzeroberfläche angezeigt wird.
- Nun muss der Punkt auf eine Position (5) verschoben werden, sodass der Abstand zur Geometrie größer ist als der Mindestabstand (4). Dabei nicht vergessen, die Änderungen für den Punkt via Touch Up zu übernehmen.
- Dieser Vorgang muss für jeden Punkt wiederholt werden, bis alle Prozesspunkte kollisionsfrei sind.
- Zuletzt muss der Wert für die Kollisionstoleranz (2) wieder auf 0 gesetzen werden und die Anzeige des Mindestabstands (3) deaktiviert werden.